Vai trò ngày càng tăng của các bộ phận cao su trong robot công nghiệp
Tại sao việc bảo vệ cáp kín và kiểm soát rung động ngày càng phụ thuộc vào các bộ phận đàn hồi chuyên dụng?
Lần đầu tiên, số lượng robot đang hoạt động trên toàn thế giới đã vượt quá 5 triệu chiếc và số lượng robot mới được sản xuất đã đạt mức cao kỷ lục hơn 600.000 chiếc, theo báo cáo của Liên đoàn Robot Quốc tế. Nhiều máy móc loại này cũng đồng nghĩa với việc cần phải cách ly nhiều khớp nối hơn, các giao diện chân không, các kết nối linh hoạt và các bộ phận cuối cùng phải chuyển động lặp đi lặp lại.
Các chất đàn hồi được sử dụng trong robot có cấu hình tương đối thấp nhưng lại đóng góp đáng kể vào cách thức robot gắp vật, mức độ ngăn ngừa chất bẩn xâm nhập vào khớp nối cũng như cách robot giảm rung động trên dụng cụ. Giá trị thực sự của chúng nằm ở chỗ chúng có thể được thiết kế và sử dụng theo cách tương thích với một chuyển động và điều kiện nhất định, khác với cao su nói chung.
Một phần duy nhất của ứng dụng là cánh tay robot.
Nói một cách đại khái, robot sẽ di chuyển theo một đường dẫn cố định rất chính xác trong quá trình thực hiện, nhưng vẫn có thể xảy ra một số biến đổi nhỏ ảnh hưởng đến robot và các thiết bị xung quanh. Ví dụ, theo thời gian, giác hút có thể bị mòn; một bên của ống thổi có thể bị cọ xát, gây ma sát; vòng đệm cáp có thể bị dịch chuyển và lỏng ra, hoặc miếng đệm đàn hồi sẽ hoạt động khác đi khi nhiệt độ liên tục thay đổi. Vị trí và trạng thái của phôi gia công bị ảnh hưởng bởi những chi tiết giao diện nhỏ này.
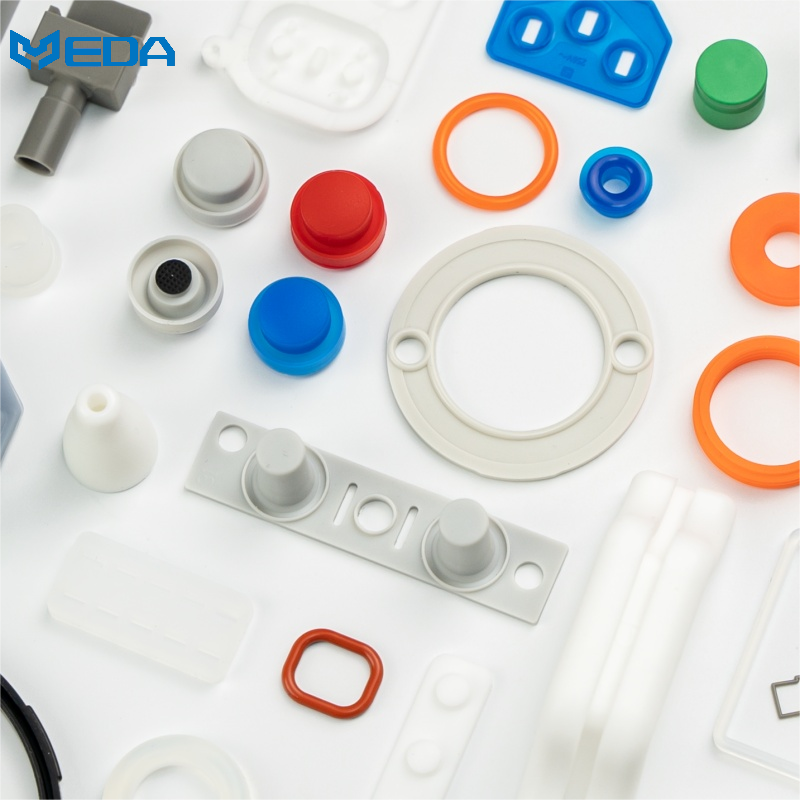
Các bộ phận tùy chỉnh của robot cao su thường được tìm thấy trong các loại tay cầm, hệ thống giác hút, cơ cấu thay đổi dụng cụ, thiết bị định tuyến dây điện, tấm chắn bảo vệ, bộ phận giảm chấn và giao diện lắp đặt.
Trong một số trường hợp, chúng thậm chí còn tiếp xúc trực tiếp với sản phẩm. Một số khác giúp giữ cho robot không bị bám bụi và ẩm bằng cách bịt kín để ngăn bụi, chất làm mát hoặc chất tẩy rửa. Mỗi bộ phận đều có các ràng buộc về vật liệu và hình dạng khác nhau dựa trên vị trí cụ thể của nó.
Lực kẹp phụ thuộc vào bề mặt phôi.
Các giác hút bằng cao su cần có độ đàn hồi đủ để ôm sát vật cần hút trong khi vẫn giữ được mép hút ổn định. Kính nhẵn, bìa cứng xốp, tấm kim loại dính dầu và túi đựng thực phẩm mềm dẻo không thể được xử lý bằng cùng một giả định. Đường kính giác hút, hình dạng mép, ống thổi và mức độ hút chân không đều ảnh hưởng đến lực giữ.
Gia tốc nhanh có thể làm nghiêng hoặc bong tróc cốc ngay cả khi lực nâng tĩnh có vẻ đủ. Cần kiểm tra đầu kẹp ở gia tốc dự kiến, hướng quay của robot và khi dừng khẩn cấp. Cần lưu ý đến cả hiện tượng nhiễm bẩn bề mặt và sự khác biệt về sản phẩm.
Một trường hợp nghiên cứu của Schmalz mô tả một hệ thống robot di chuyển các linh kiện bán dẫn bằng 176 cốc hút NBR-ESD nhỏ. Hệ thống này được thiết kế để đặt tới 31.000 chip mỗi giờ. Vật liệu của cốc, kích thước sáu milimét và chuyển động dọc hạn chế được lựa chọn cho các bộ phận nhạy cảm và vị trí đặt chính xác.
Trường hợp nghiên cứu công khai đó rất hữu ích vì nó liên kết chất đàn hồi với một nhiệm vụ cụ thể. Nó không phải là kết quả của nghiên cứu Yida và không thiết lập một thiết kế cốc phổ quát. Một thành phần khác, bề mặt hoặc tốc độ chu kỳ sẽ cần được xem xét riêng về khả năng bám dính và khả năng chống nhiễm bẩn.
Hải cẩu phải tuân theo chuyển động lặp đi lặp lại
Các bộ phận làm kín robot có thể bảo vệ các khớp quay, bộ truyền động tuyến tính, mạch khí nén hoặc giao diện dụng cụ. Một gioăng kín tĩnh có chức năng khác với gioăng gạt động hoặc gioăng mềm. Hành trình, chuyển động góc, tốc độ và áp suất cần được nêu rõ thay vì gộp chung vào một yêu cầu làm kín chung.
ABB mô tả robot đúc được bảo vệ chống lại chất làm mát, bụi, các hạt kim loại và chất tẩy rửa. Thông tin Foundry Prime do hãng công bố đề cập đến các bề mặt được phủ lớp bảo vệ, các linh kiện điện tử được bảo vệ và các lớp bịt kín bằng polymer như một phần của hệ thống bảo vệ robot hoàn chỉnh. Xếp hạng khả năng bảo vệ thuộc về robot đã được lắp ráp hoàn chỉnh, chứ không phải chỉ một lớp bịt kín.
Các bộ phận làm kín robot có thể chịu được lực xâm nhập, nhưng lực nén khi lắp đặt, bề mặt tiếp xúc và các lỗ cáp vẫn là một phần của kết quả. Một miếng đệm được thử nghiệm phẳng trên bàn không thể tái tạo chuyển động khớp hoặc tia nước làm sạch trên robot đã được lắp đặt.
Rung động có thể xảy ra ở nhiều giao diện khác nhau.
Việc cách ly rung động cho robot đôi khi là cần thiết ở phần đế, giữa cổ tay và dụng cụ, hoặc bên trong bộ phận cuối dễ vỡ. Việc lựa chọn vị trí thích hợp phụ thuộc vào mục đích bảo vệ: sàn nhà, rung động của dụng cụ hoặc va chạm với cảm biến.
Việc tăng độ đàn hồi cũng có thể được sử dụng để giảm độ cứng khi định vị. Một miếng đệm mềm có thể cung cấp bề mặt hấp thụ sốc nhưng có thể khiến dụng cụ bị chậm hoặc dao động. Các kỹ sư phải chỉ định độ dịch chuyển tối đa cho phép và thời gian cài đặt, sau đó cần kiểm tra toàn bộ biên dạng chuyển động thay vì chỉ kiểm tra độ cứng.
Việc bảo vệ cáp và ống dẫn phải dựa trên bản đồ chuyển động.
Các vòng đệm linh hoạt, các bộ phận giảm căng và ống thổi được sử dụng để bảo vệ cáp và đường ống khí nén khi robot thay đổi tư thế. Sự căng thẳng lớn nhất có thể xảy ra khi robot ở góc không gian làm việc của nó thay vì ở vị trí ban đầu. Xoắn và uốn khác nhau vì chúng tạo ra các kiểu căng thẳng khác nhau.
Các bộ phận cao su của robot có thể được thiết kế đặc biệt với các tính năng như gờ, mặt bích hoặc bộ phận giảm căng, giúp loại bỏ nhu cầu sử dụng các phần cứng riêng biệt. Mặc dù việc lắp ráp có thể dễ dàng hơn nhờ tích hợp, nhưng tuổi thọ của cáp sẽ phụ thuộc vào kích thước được đúc và độ cứng vật liệu của chi tiết. Cần kiểm tra đường đi và lực căng trong quá trình lắp ráp.
Việc lựa chọn vật liệu phụ thuộc vào môi trường tế bào.
Việc lựa chọn vật liệu phụ thuộc rất nhiều vào môi trường hoạt động của pin mặt trời. Ví dụ, trong khi NBR phù hợp với môi trường tiếp xúc với dầu, EPDM lại là lựa chọn tuyệt vời cho môi trường có nước và một số loại chất tẩy rửa nhất định. Ngược lại, FKM là vật liệu có khả năng được lựa chọn nếu ứng dụng tiếp xúc với nhiệt độ rất cao hoặc chất lỏng có tính ăn mòn hóa học. Vật liệu silicone sẽ mang lại sự linh hoạt về nhiệt độ, trong khi vật liệu polyurethane sẽ có khả năng chống mài mòn. Tuy nhiên, liệu một vật liệu cụ thể và công thức của nó có phù hợp với hoạt động hay không sẽ được xác định bởi các hóa chất thực tế có trong pin mặt trời.
Các ngành công nghiệp thực phẩm, bán dẫn và sản xuất pin mặt trời sẽ có những yêu cầu như độ sạch, độ dẫn điện, đặc tính giải phóng, v.v. Ngay cả một hợp chất có khả năng chịu mài mòn cơ học cũng vẫn có thể gây ra các vấn đề như phát thải hạt, làm bẩn sản phẩm hoặc phản ứng với hóa chất trong quá trình sản xuất. Trong một số trường hợp, màu sắc và độ hoàn thiện bề mặt cũng có thể là những yếu tố quan trọng ảnh hưởng đến kết quả của hệ thống thị giác máy tính.
Tiêu chuẩn xác định robot nhưng không phải mọi bộ phận cao su đều như vậy.
Tiêu chuẩn ISO 10218 đề cập đến an toàn robot và hệ thống robot. Tiêu chuẩn này chủ yếu định nghĩa các mối nguy hiểm và trách nhiệm khác nhau, nhưng không quy định tuổi thọ của một chiếc cốc hút, ống thổi hoặc vòng đệm bất kỳ. Việc kiểm định linh kiện vẫn phụ thuộc vào ứng dụng cụ thể.
Tiêu chuẩn ISO 20653 quy định về bảo vệ vỏ thiết bị điện cho xe đường bộ. Mặt khác, tiêu chuẩn IEC 60529 định nghĩa một cách tổng quát hơn về mã IP của vỏ thiết bị. Cả hai tiêu chuẩn đều áp dụng cho các cấu hình đã được thử nghiệm tương ứng. Rõ ràng, định mức của toàn bộ thiết bị không thể chỉ áp dụng cho riêng gioăng cao su rời.
Quy trình xác thực cho một sản phẩm hoàn chỉnh
Đối với các loại giác hút bằng cao su, trước tiên hãy kiểm tra kích thước vật lý và hình dáng tổng thể, sau đó đo khả năng giữ chắc trên nhiều bề mặt thông thường khác nhau. Bạn cũng nên xem xét hiện tượng rò rỉ, tốc độ di chuyển, hướng đặt, tần suất chu kỳ và độ mài mòn bề mặt. Một bố trí an toàn cũng bao gồm các phương pháp phát hiện mất chân không và kế hoạch dự phòng nếu một bộ phận bị rơi.
Với các tấm che và gioăng, bạn có thể thực hiện kiểm tra chuyển động toàn diện của robot trong khi thay đổi robot ở nhiều nhiệt độ và mức độ ô nhiễm khác nhau. Hãy tìm kiếm các dấu hiệu như vết tiếp xúc, vết nứt, hiện tượng hút chất bẩn và các chất bẩn bên trong. Chất tẩy rửa được sử dụng trong các thử nghiệm này nên được sử dụng ở nồng độ thực tế, với hướng phun và thời gian tiếp xúc giống như trong điều kiện sử dụng bình thường, nhưng thời gian thực tế phải tuân theo thông số kỹ thuật của thử nghiệm.
Việc tìm kiếm và đo lường độ rung trong dụng cụ, độ dịch chuyển và độ lún của nó là rất cần thiết trong việc cách ly rung động cho robot. Ngoài ra, cần đo mức độ rung tại kết cấu đỡ. Đánh giá lại các kiểm tra này sau khi hoàn thành chu kỳ hoạt động và quá trình lão hóa. Tiêu chí xác định sự chấp nhận của sản phẩm không chỉ nên dựa trên các đặc tính của vật liệu mà còn phải liên quan đến độ chính xác của quy trình.
Các yếu tố đầu vào cần thiết trước khi bắt đầu quá trình phát triển
Bạn cần cung cấp loại robot và thông số kỹ thuật, tải trọng, vận tốc, gia tốc, đường đi của robot, không gian lắp đặt. Bạn cũng nên cung cấp thông tin về bề mặt của bộ phận cần làm sạch, mức áp suất hút chân không, chất làm sạch, quy trình làm sạch, nhiệt độ môi trường, số chu kỳ dự kiến và yêu cầu về chống tĩnh điện (ESD) hoặc độ sạch (nếu có).
Công ty TNHH Sản phẩm Cao su Chính xác Đại Liên Yida chuyên sản xuất các bộ phận cao su được thiết kế riêng theo yêu cầu của khách hàng bằng phương pháp đúc khuôn. Đối với các bộ phận cao su dành cho robot công nghiệp, ngoài việc Yida thực hiện kiểm tra khả năng sản xuất, lựa chọn các loại hợp chất thay thế, phân tích kích thước chính và đề xuất kế hoạch kiểm tra các bộ phận hoàn thiện, thì nhà tích hợp robot vẫn chịu trách nhiệm về an toàn và hiệu suất hệ thống.
Sự tăng trưởng của thị trường robot đồng nghĩa với việc ngày càng nhiều địa điểm yêu cầu một giao diện linh hoạt có khả năng mang lại hiệu suất đáng tin cậy. Chỉ khi đó, giao diện này mới trở thành một thành phần có giá trị của hệ thống tự động hóa, bằng cách khớp hình dạng của cao su với chuyển động thực tế, bề mặt và môi trường xung quanh.